WRC 2026|灵巧手开始“组装灵巧手”
2026世界机器人大会期间,灵心巧手(LinkerBot)展示Linker Hand系列灵巧手、灵心巧匠工作台、Open TeleDex数据采集系统以及“灵心乐府”机器人乐队。WRC官方展商资料显示,灵心巧手目前同时覆盖腱绳、连杆和直驱三类传动路线,并将灵巧手本体、遥操作、技能库和具身智能模型纳入同一产品体系。
搭载灵巧手的双臂工作台进行机器人部件装配,工作台前摆放着待装配的手部、腕部及相关结构件,多组机械臂在不同工位执行抓取、移动和装配任务;另一侧则陈列O30、O20、L30、L20、L6、O6等不同结构的灵巧手。
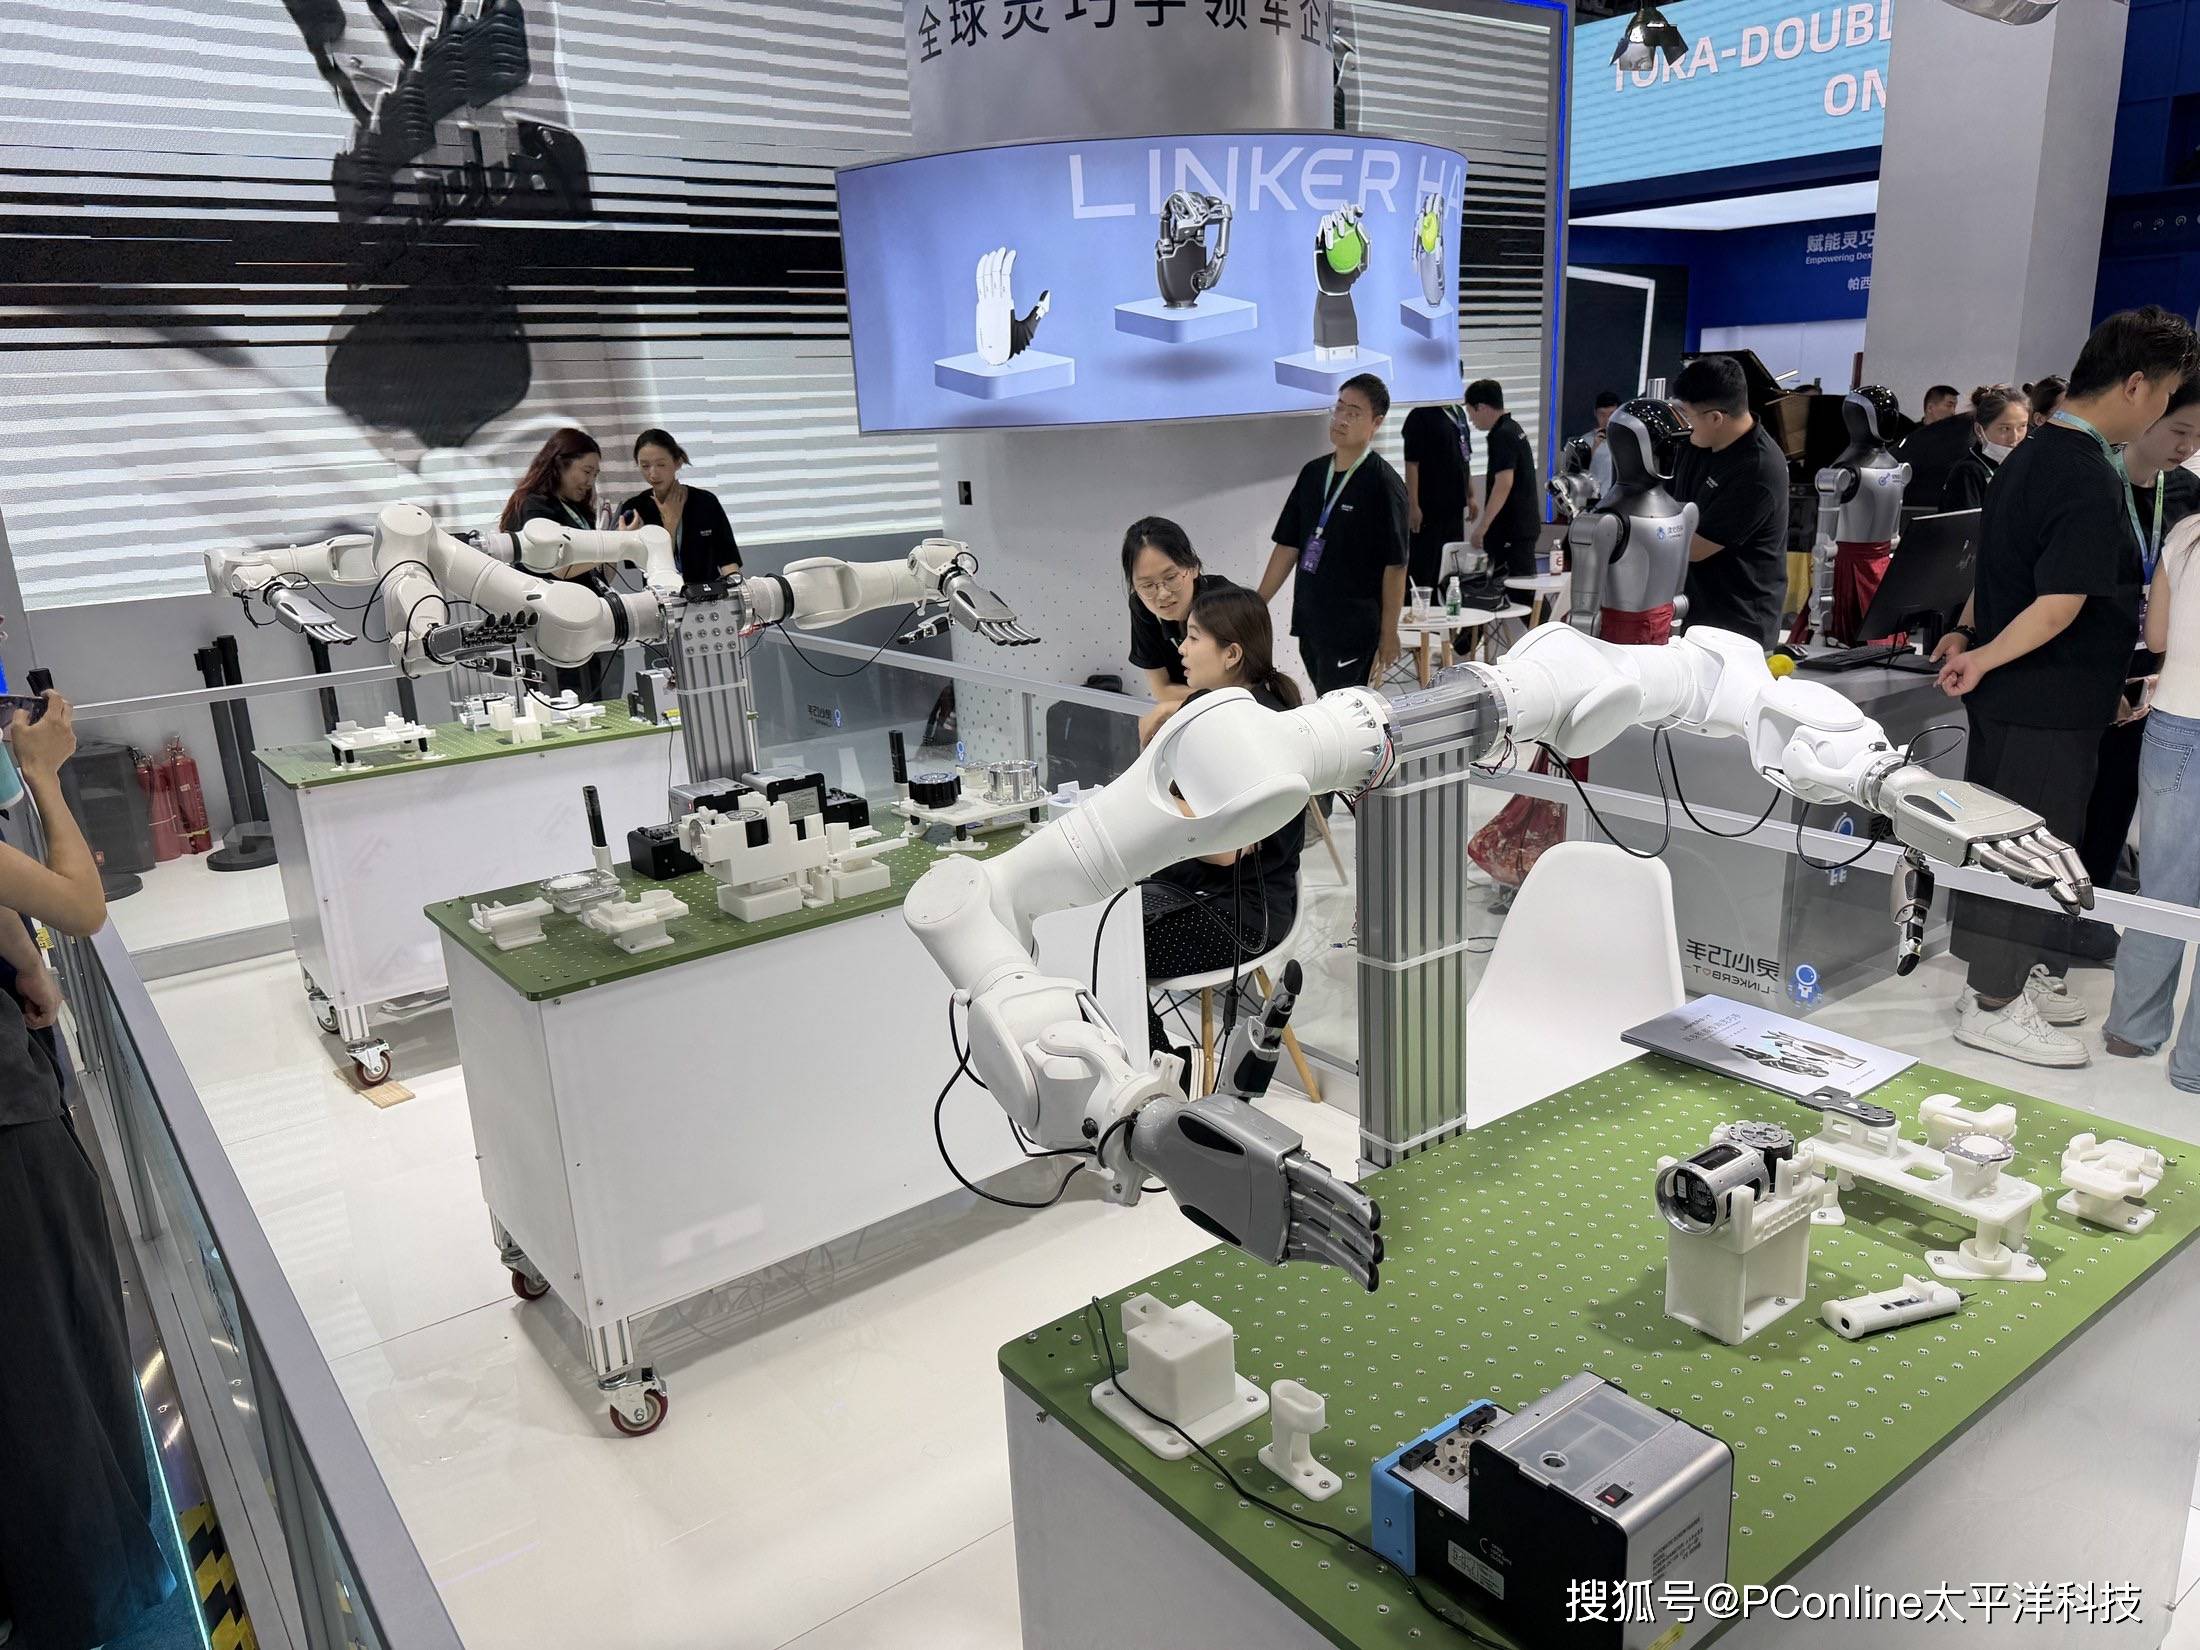
灵心巧手双臂工作台展示机器人部件装配
灵巧手现场“组装灵巧手”,双臂工作台完成精密装配
“灵心巧匠”工作台采用全视觉方案,具备全自主、多技能和协作作业能力,可进行工具操作、生产技能换型与工序配合。公开的装配对象包括机械臂腕部、肘部、肩部等部件,并覆盖整体总装。
“灵巧手组装灵巧手”是这套工作台的另一项演示,机器人需要在手掌内部相对狭小的空间完成零部件装配,过程中涉及捏、拿、放等指尖动作。WRC展品资料将其与机械臂装配共同列入机器人自我装配的工业场景展示。
待装零件通过夹具和定位结构布置在工作台上,机械臂末端直接使用Linker Hand灵巧手完成操作。展出的任务从单次抓放进一步延伸到工具使用、工序衔接和部件装配,演示内容集中在精密装配与柔性生产。
O30采用全直驱,三类传动路线集中展示
Linker Hand O30被列入WRC 2026亮点展品,O30采用高自由度直驱设计,各关节能够独立运动,产品面向复杂灵巧操作模型开发和强化学习。O30采用20自由度全直驱架构,单手重量约740克,额定负载30kg。
直驱产品O20拥有16个主动自由度,结构采用无刷电机与滚珠丝杠。额定负载20kg、最大指尖力15N,全掌开合时间0.8秒,并通过指尖传感器进行位置和力矩闭环控制。
连杆路线中,L20设置通用版和工业版,全手配置近20个自研电机,L6采用无刷电机与滚珠丝杠组成的电缸方案,驱动效率90%、丝杠末端推力200N,寿命超过百万次。腱绳路线的L30支持捏、握、拧等动作,指节核心速度超过400°/s,手部开合时间0.2秒。
小型化产品O6单独陈列,整手370克、最高负载50kg。不同产品集中摆放在同一区域,现场可直接看到直驱、连杆和腱绳三类结构。
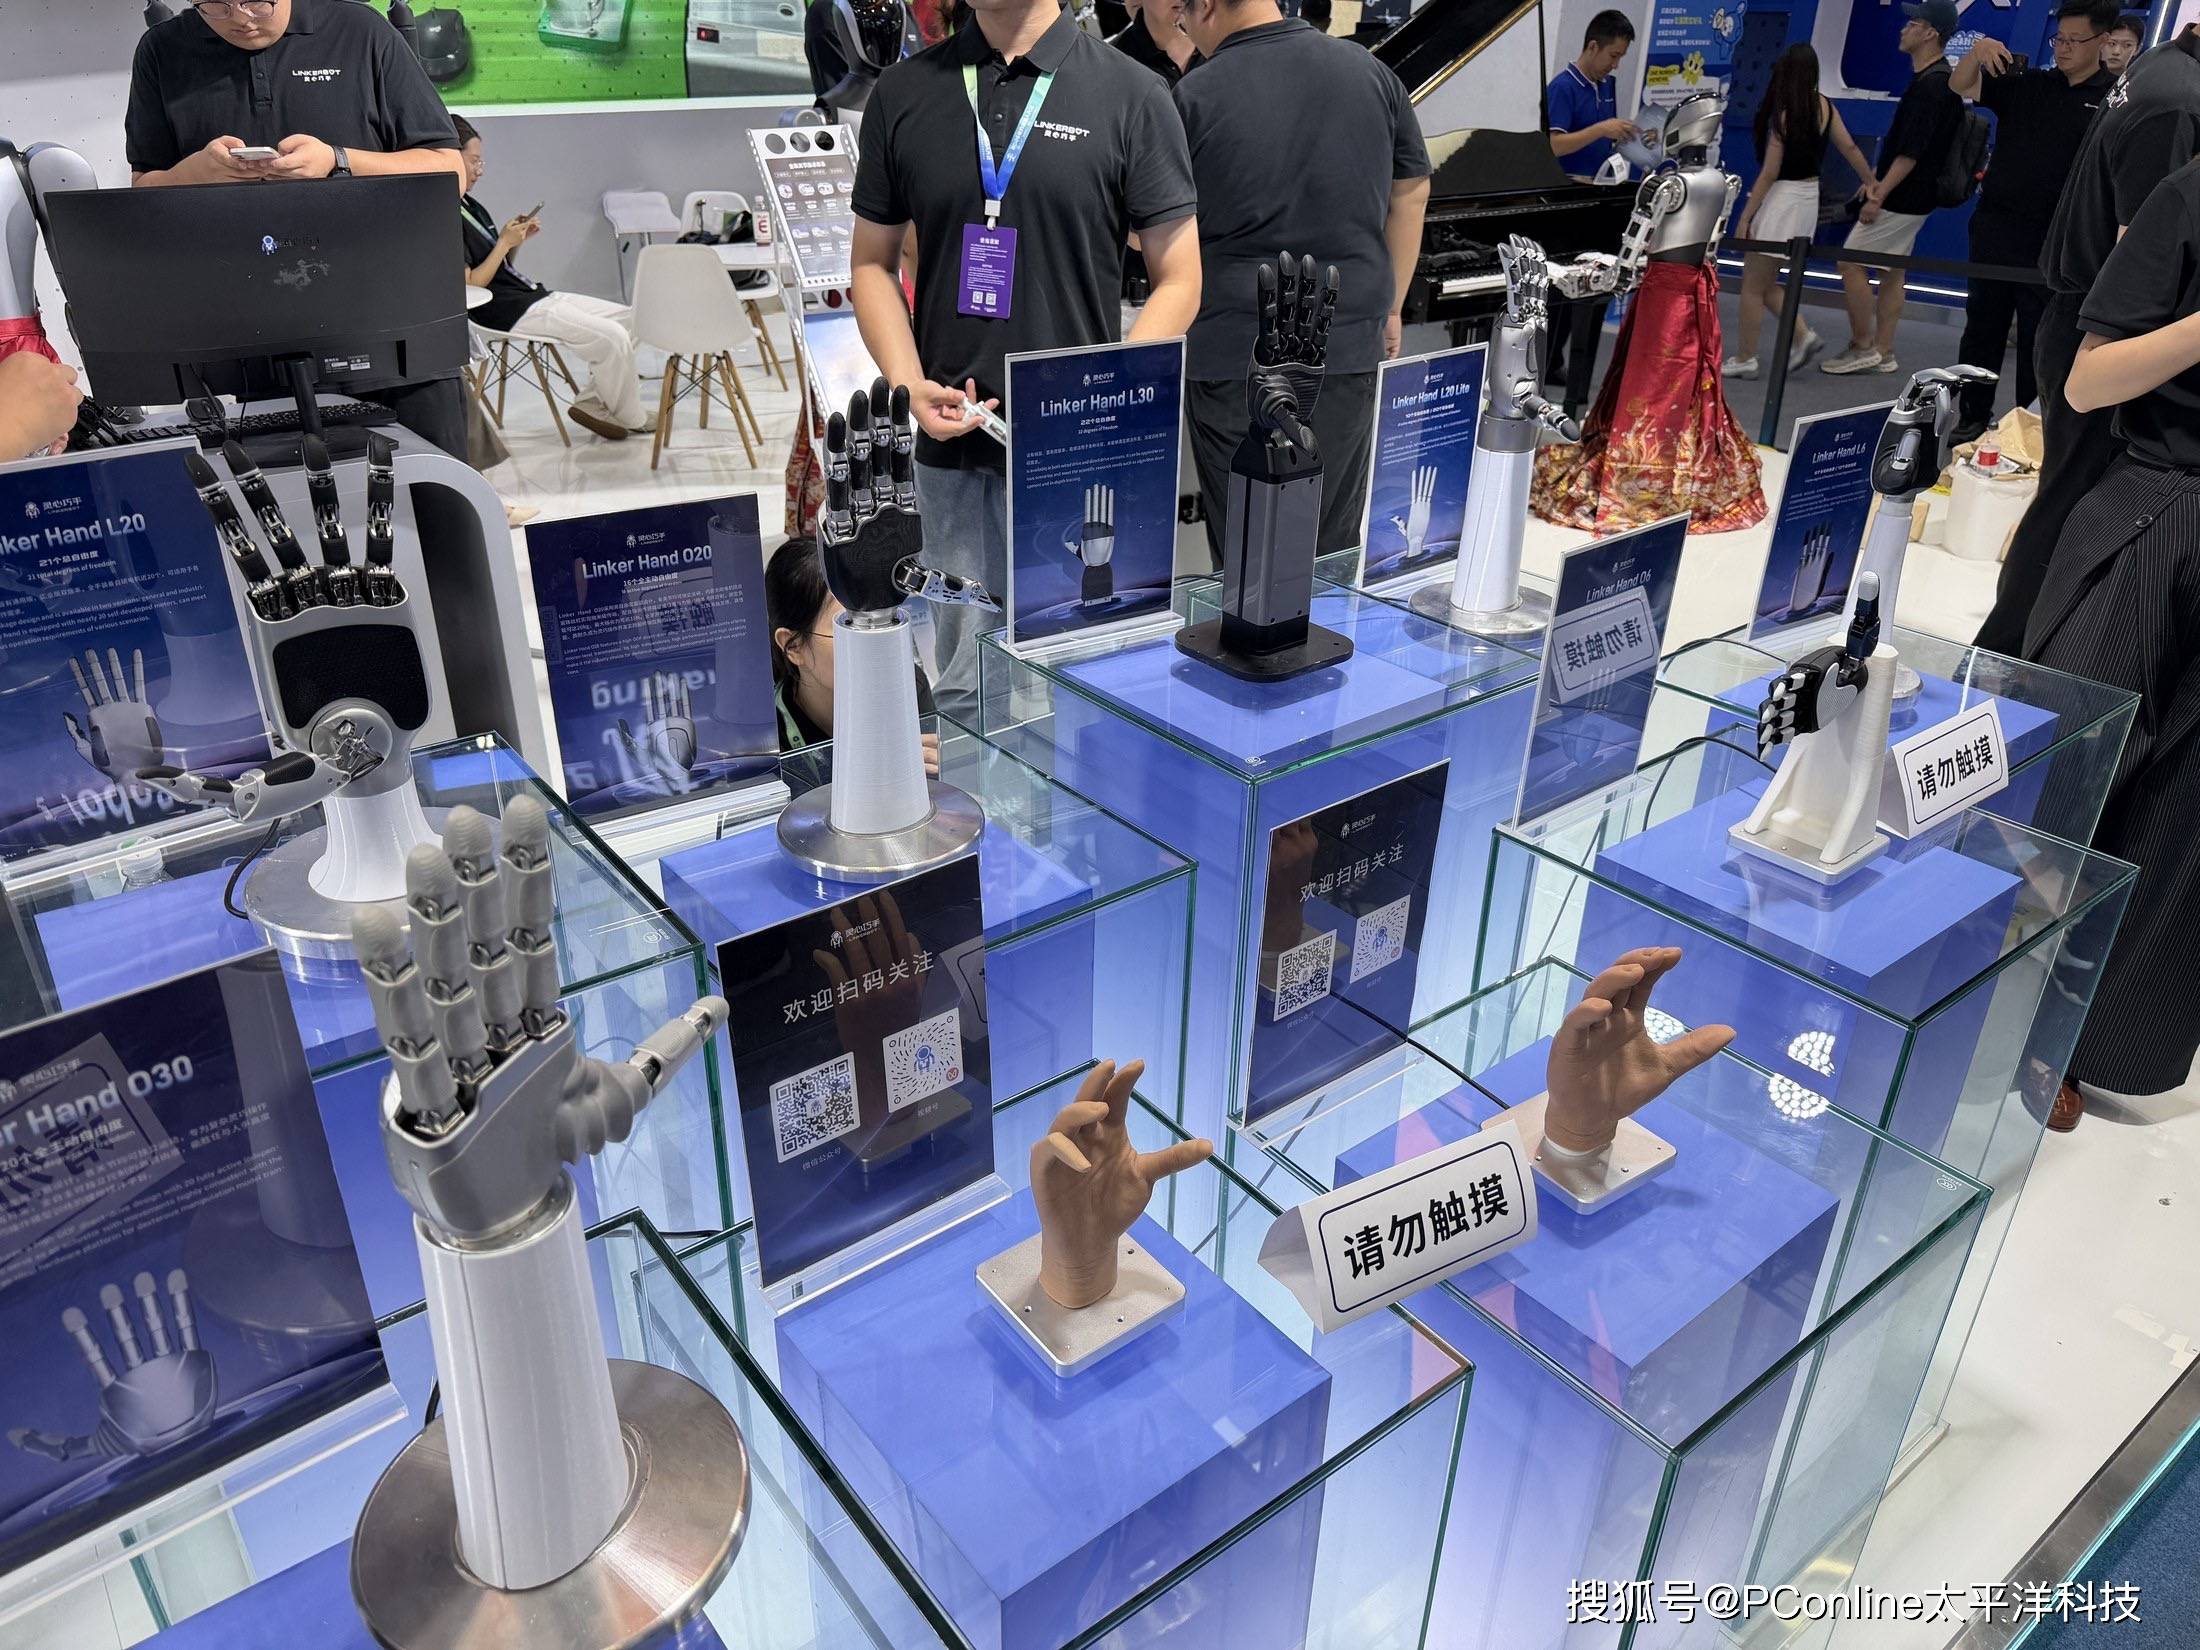
图|Linker Hand系列灵巧手在WRC 2026现场集中展示
Linker Open TeleDex数据采集系统面向具身智能模型训练,可同步采集视觉、触觉和本体感知三类数据,覆盖从遥操作硬件到数据交付的采集链路;LinkerSkillNet技能库和Linker Genesis灵心造物大模型。
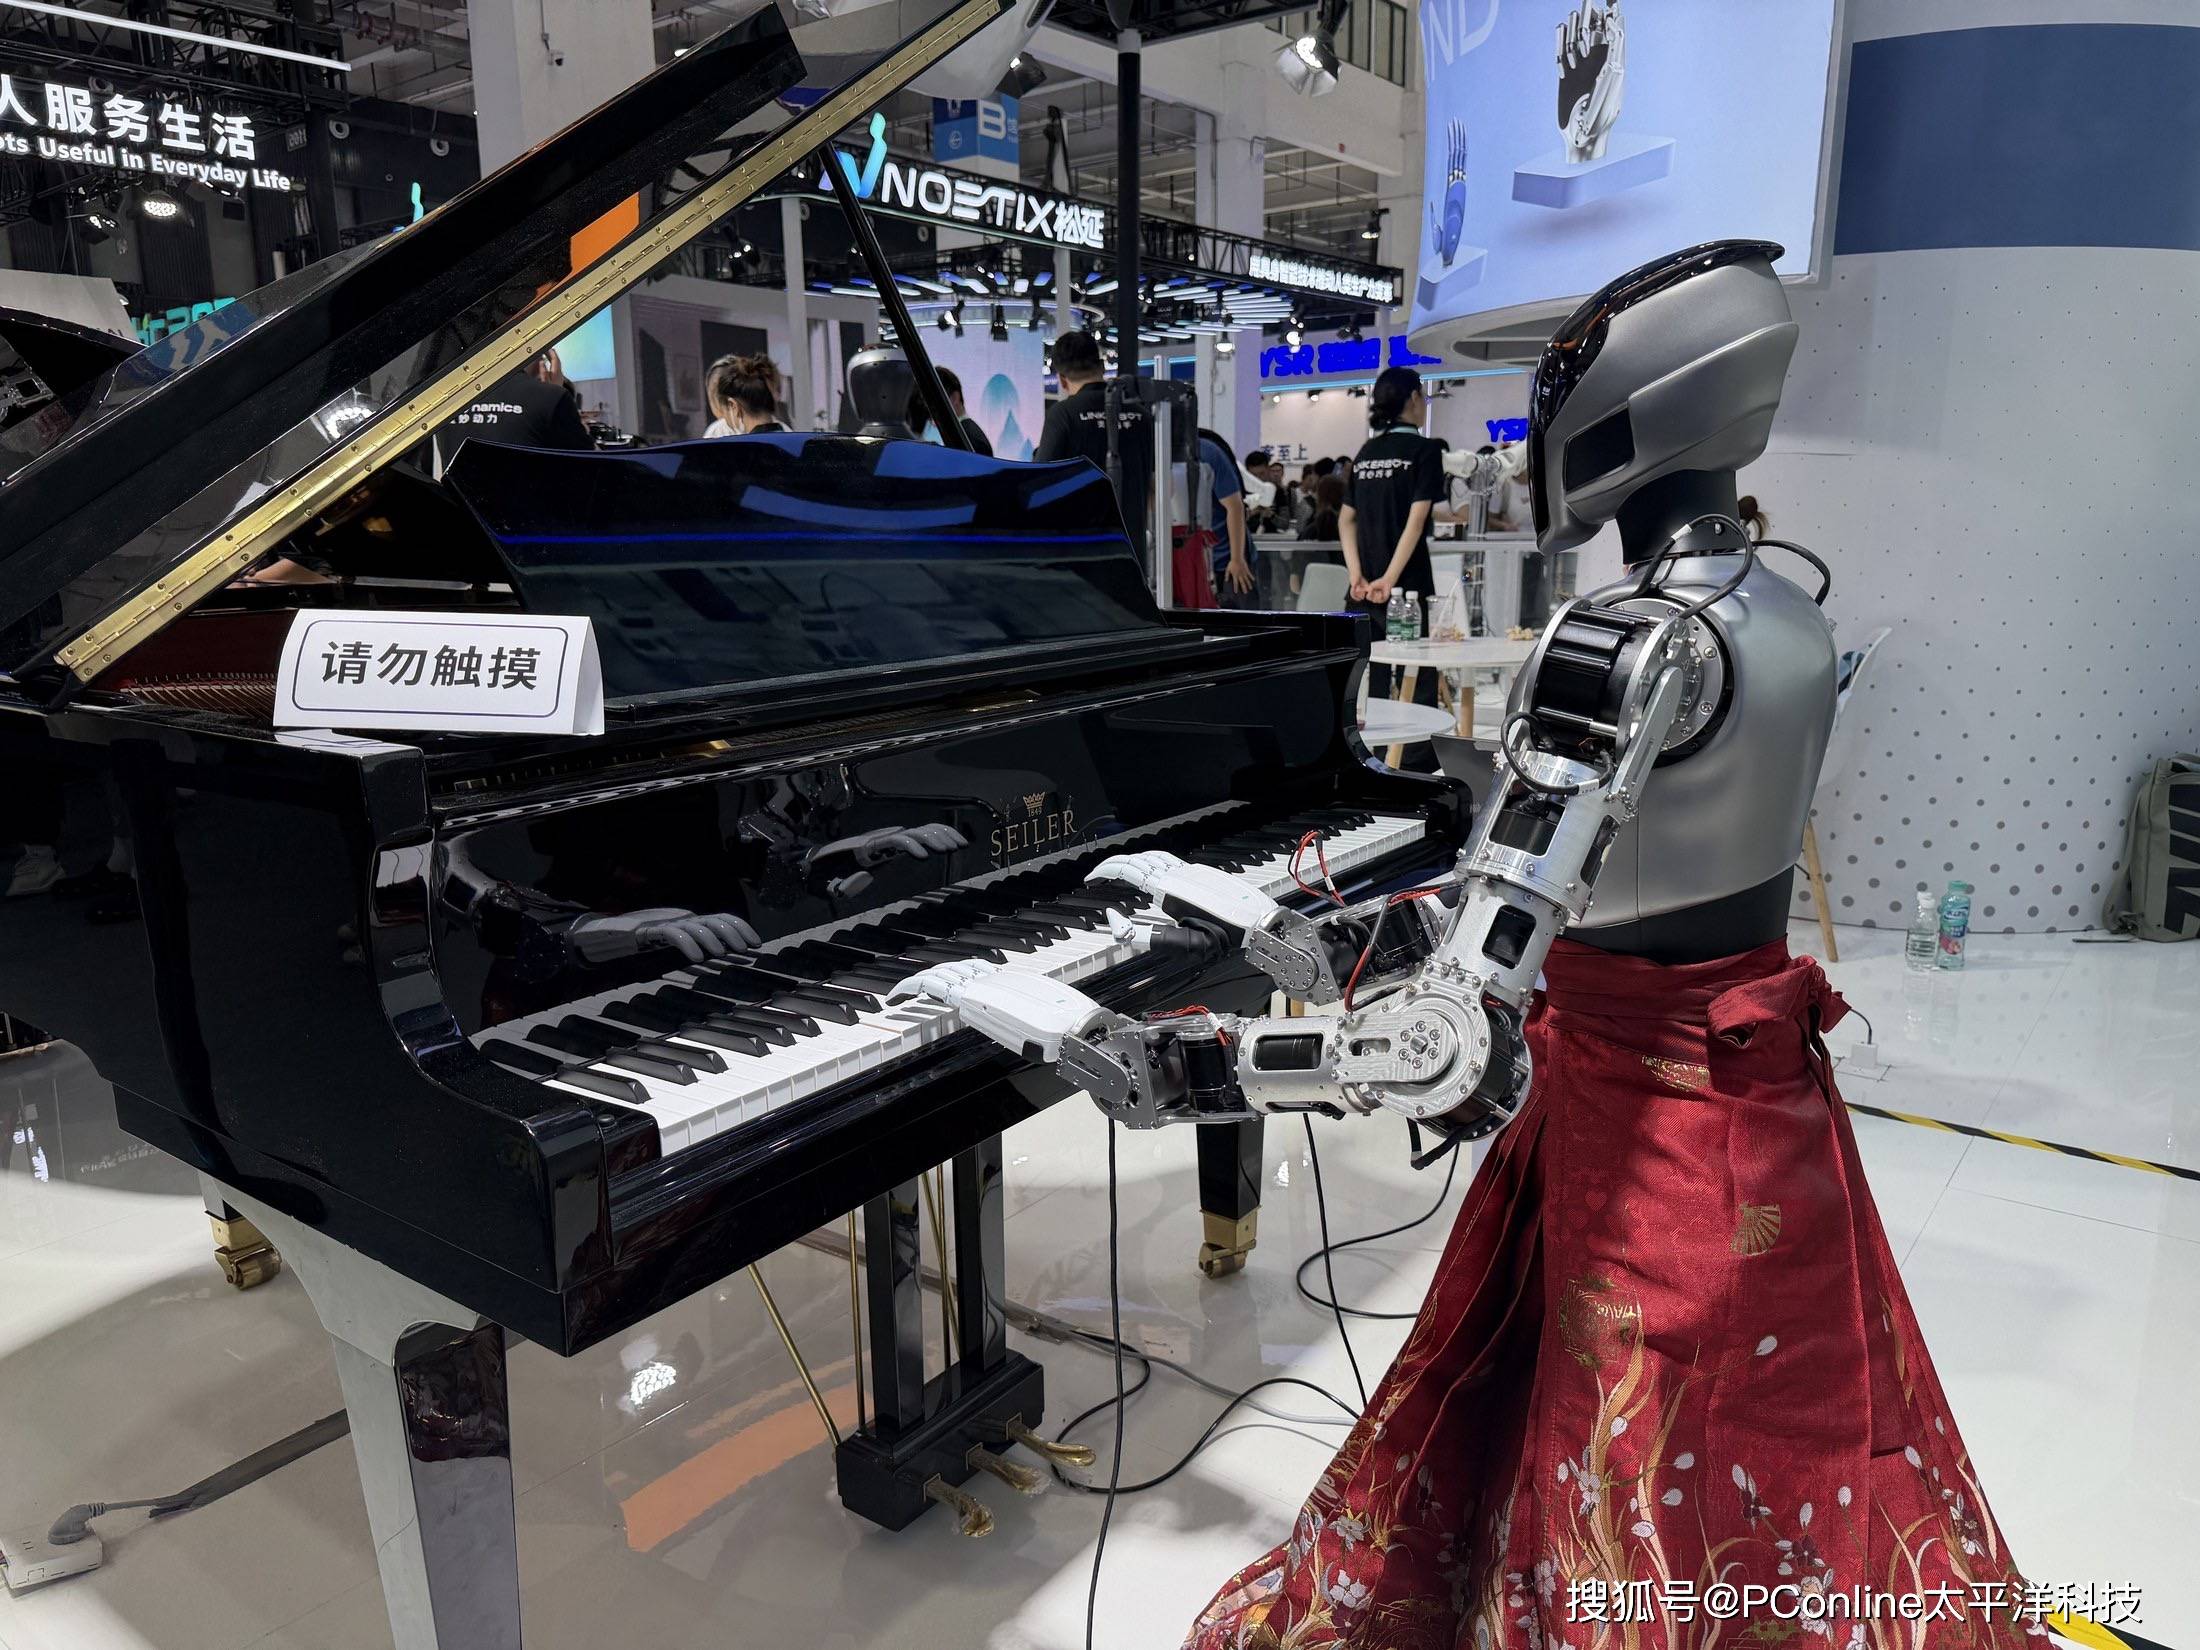
图|“灵心乐府”机器人乐队在WRC 2026现场进行钢琴演示
展台另一侧,“灵心乐府”机器人乐队进行钢琴等乐器演示。这套机器人乐队使用Linker Hand L6等高自由度灵巧手,乐队由钢琴、大鼓等不同乐手组成。现场照片中,机器人双手直接落在钢琴键盘上完成连续演奏。



热门商城
更多
热门优惠券
更多-
- ROTHSCROOSTER旗舰店满49减16
- 有效期至: 2025-01-25
- 立即领取
-
- 萨布森旗舰店满1299减800
- 有效期至: 2025-01-17
- 立即领取
-
- 哲高玩具旗舰店满69减33
- 有效期至: 2025-01-05
- 立即领取
-
- 戴·可·思官方旗舰店满196减27
- 有效期至: 2025-04-01
- 立即领取
-
- 佳婴旗舰店满30减3
- 有效期至: 2025-01-10
- 立即领取
-
- ROTHSCROOSTER旗舰店满19减8
- 有效期至: 2025-01-25
- 立即领取
-
- 荣业官方旗舰店满20减10
- 有效期至: 2025-01-04
- 立即领取
-
- 戴·可·思(Dexter)母婴京东自营旗舰店满48减10
- 有效期至: 2025-01-12
- 立即领取
-
- KOKOROCARE旗舰店满158减100
- 有效期至: 2025-03-28
- 立即领取
-
- RODEL官方旗舰店满59减30
- 有效期至: 2025-01-02
- 立即领取