宇树通用人形基础模型全开源,刷新全球开源模型多项评测
类别:电脑数码
发布时间:2026-09-10 18:33
据宇树科技官方消息,宇树通用人形基础模型 UnifoLM-WLA-1.0 全面升级重磅开源,刷新多项全球开源具身模型评测 SOTA 成绩,可依靠单模型同时完成桌面操作与全身移动操作,实现跨任务、跨末端执行器的能力泛化,达成“一模驱动、全身协同”的效果。
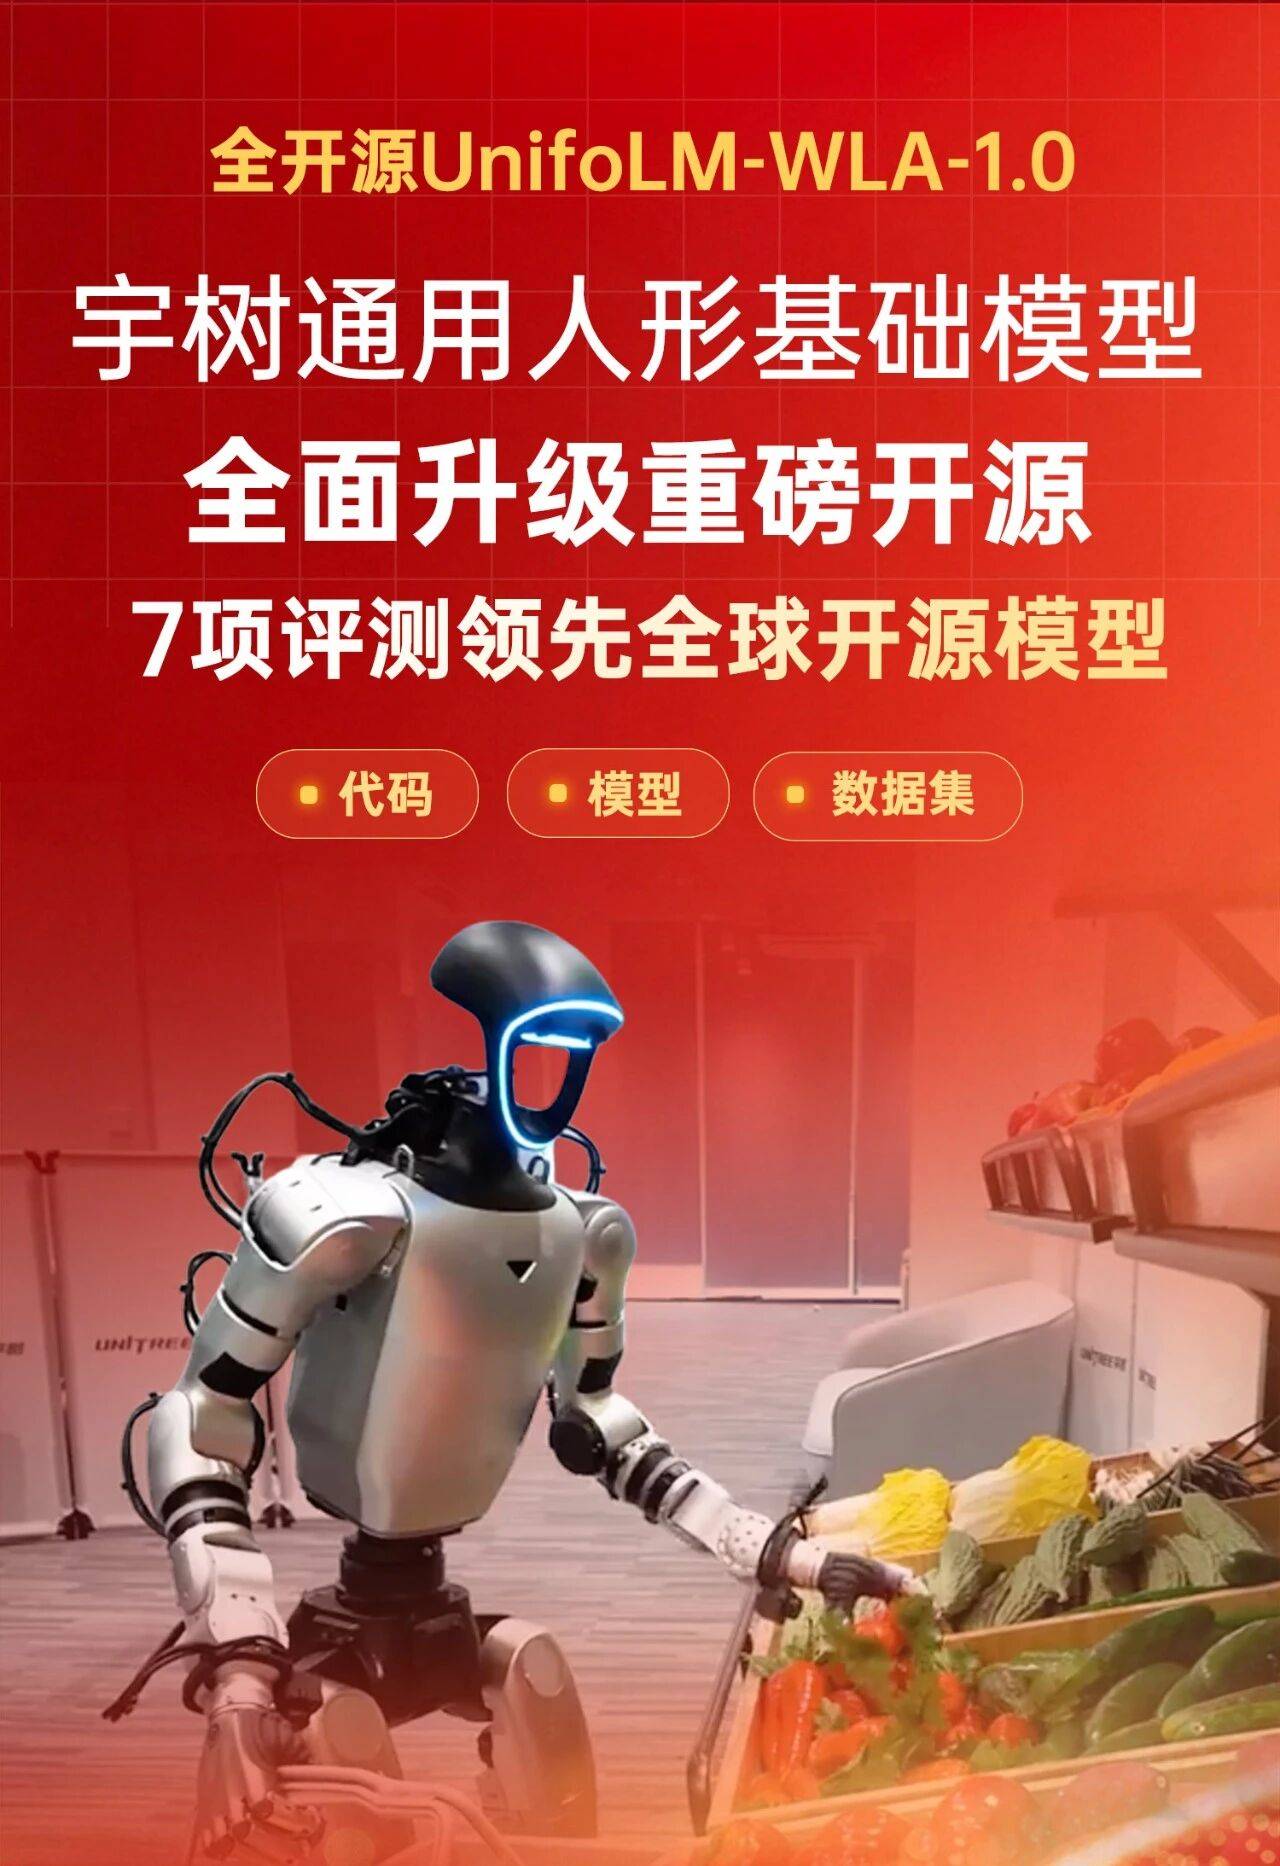
UnifoLM-WLA-1.0 作为宇树新一代人形机器人基础模型,基于大规模通用多模态感知理解数据集训练,融入以交互为核心的世界建模机制,显著强化空间感知与场景理解水平。在多项具身推理基准测试中,该模型性能优于多款海内外开源竞品,部分能力可以对标主流闭源模型。真机测试环境下,单模型可完成 64 项不同任务,业务场景覆盖桌面精细操作以及机器人全身移动操作,拥有不错的跨任务、跨执行端泛化表现。
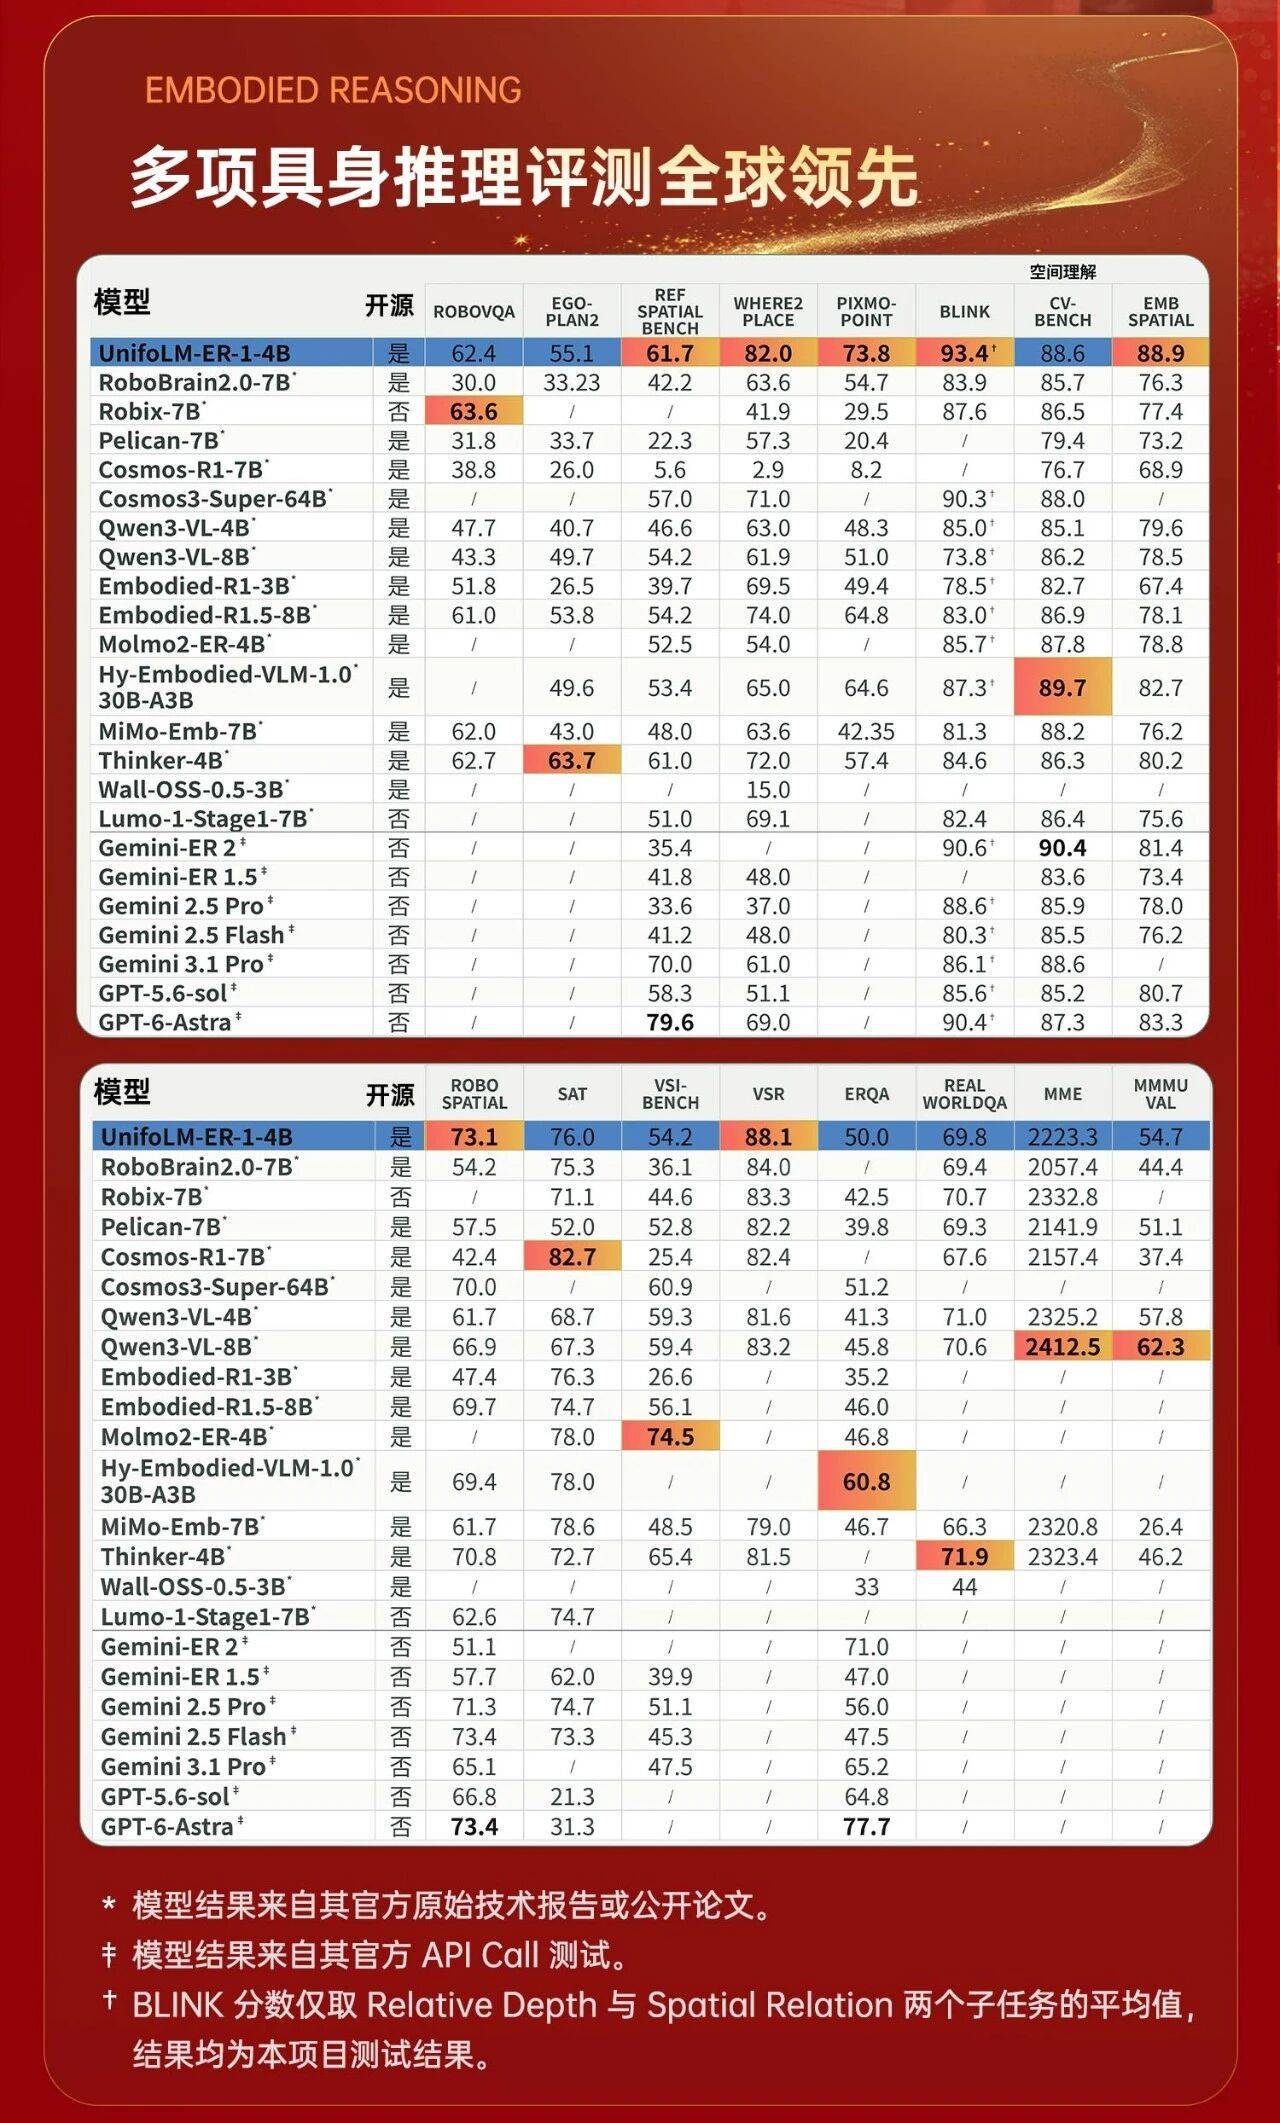
模型在同一多模态框架内,整合具身推理、未来动态区域预测、离散动作学习三大能力,同步优化空间感知、交互预判与动作生成效果,为后续 WLA 系列模型训练搭建统一的多模态表征底座。
UnifoLM-WLA-1.0 以 UnifoLM-ER-Flow 多模态主干网络为基础,搭配 MMDiT 动作专家模块;训练使用约 2500 小时高质量真机采集数据,数据集包含宇树自有开源数据、BitRobot-HIW-500 等公开资源,适配多款机器人本体与作业环境。模型构建统一动作空间,建立跨机器人本体迁移先验,实现感知理解、交互预测、动作生成的协同建模,兼顾机器人具身操作实力与通用多模态感知推理水平。
热门商城
更多
热门优惠券
更多-
- ROTHSCROOSTER旗舰店满49减16
- 有效期至: 2025-01-25
- 立即领取
-
- 萨布森旗舰店满1299减800
- 有效期至: 2025-01-17
- 立即领取
-
- 哲高玩具旗舰店满69减33
- 有效期至: 2025-01-05
- 立即领取
-
- 戴·可·思官方旗舰店满196减27
- 有效期至: 2025-04-01
- 立即领取
-
- 佳婴旗舰店满30减3
- 有效期至: 2025-01-10
- 立即领取
-
- ROTHSCROOSTER旗舰店满19减8
- 有效期至: 2025-01-25
- 立即领取
-
- 荣业官方旗舰店满20减10
- 有效期至: 2025-01-04
- 立即领取
-
- 戴·可·思(Dexter)母婴京东自营旗舰店满48减10
- 有效期至: 2025-01-12
- 立即领取
-
- KOKOROCARE旗舰店满158减100
- 有效期至: 2025-03-28
- 立即领取
-
- RODEL官方旗舰店满59减30
- 有效期至: 2025-01-02
- 立即领取